问题
让我们考虑一下机器人手臂,它被建模为折线 二维空间中的 O-A-B-C (见下图)。 点 O 固定在原点,即 O = (0, 0).
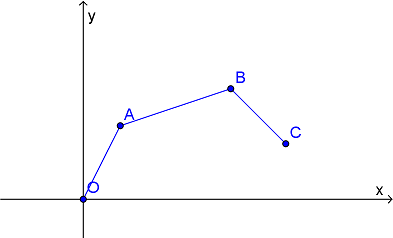
您可以修改点的角度 O, A,和 B; 而你不能改变线段的长度 OA, AB,或 BC。 允许这些线段相互交叉。
给定线段的长度 OA, AB,和 BC, 你的任务是计算点所在区域的面积 C 可以访问。
输入
输入由以下格式的标准输入给出。
l_{OA} l_{AB} l_{BC}
- 在第一行中,给出了三个整数 l_{OA}, l_{AB},和 l_{BC} (1≦l_{OA},\ l_{AB},\ l_{BC}≦100), 用空格分隔。它们表示段的长度 OA, AB,和 BC。
输出
输出点所在区域的面积 C 可以访问。最多有相对或绝对误差的答案 10^{-6} 被认为是正确的。在输出末尾添加换行符。
输入示例 1
1 1 1
输出示例 1
28.2743338823
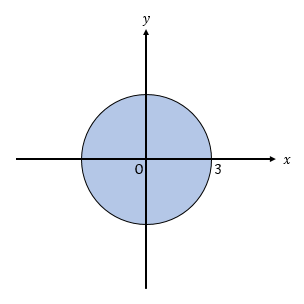
该区域在下面以蓝色显示。
输入示例 2
3 1 1
输出示例 2
75.3982236862
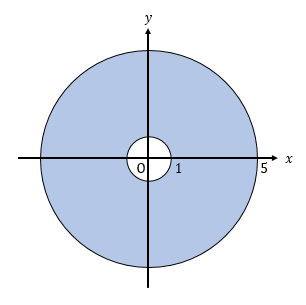
该区域在下面以蓝色显示。
输入示例 3
16 2 27
输出示例 3
6107.2561185786